
Anzahl Durchsuchen:0 Autor:Site Editor veröffentlichen Zeit: 2026-08-24 Herkunft:Powered


Hochvolumige Pressenlinien sind auf die Stanzautomatisierung angewiesen, um aggressive Zykluszeiten zu erreichen, den Ausstoß zu maximieren und die Bediener aus der Gefahrenzone fernzuhalten. Der größte technische Engpass ist die Auswahl des richtigen Übertragungsmechanismus. Wenn Sie sich für ein zu komplexes System entscheiden, erhöhen Sie den Investitionsaufwand und die Programmierzeit. Wenn Sie sich für ein zu einfaches System entscheiden, riskieren Sie Kollisionen mit dem Werkzeugspiel und schränken die Arten von Teilen ein, die Sie in Zukunft verarbeiten können. Wir werden die mechanischen Unterschiede zwischen diesen Systemen anhand von Kinematik, Teilegeometrie, Präzision und Pressenlayout bewerten. Dieser technische Bewertungsrahmen hilft Ihnen dabei, einen 2D- und einen 3D-Stanzmanipulator endgültig zu vergleichen , damit Sie die mechanischen Fähigkeiten mit den Betriebszielen Ihrer Einrichtung in Einklang bringen können.
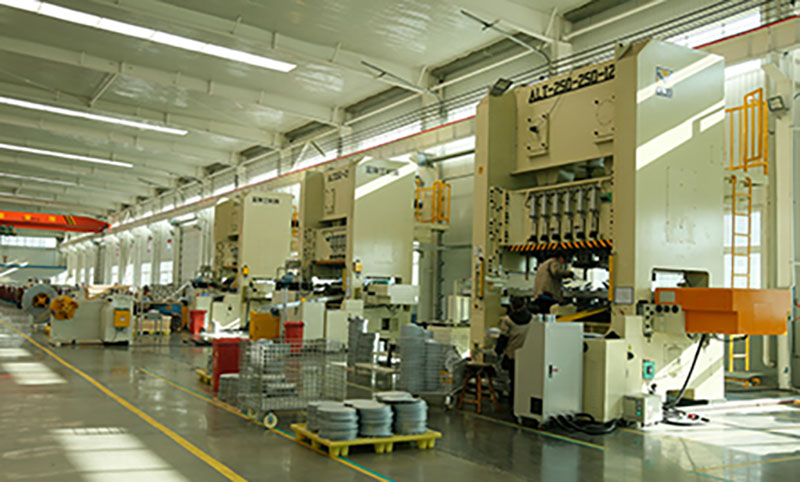
Kinematische Einschränkungen: 2D-Manipulatoren arbeiten ausschließlich auf planaren (XY)-Achsen, was sie für die Übertragung flacher Teile äußerst effizient macht, während 3D-Manipulatoren eine Z-Achse (und häufig Rotationsfähigkeiten) hinzufügen, die für tiefgezogene oder komplexe Geometrien erforderlich ist.
Durchsatz vs. Flexibilität: 2D-Systeme bieten im Allgemeinen schnellere Zykluszeiten und eine höhere Grundsteifigkeit aufgrund reduzierter Bewegungspfade, während 3D-Systeme die Grenzgeschwindigkeit zugunsten der Flexibilität opfern, komplexe Formen zu reinigen und Teile zwischen Pressen neu auszurichten.
Kostenrealität: Die Vorabkosten eines 2D-Manipulators sind deutlich niedriger, was ihn zu einer budgetfreundlichen Option für einfache Aufgaben macht. Langfristige Berechnungen müssen jedoch die potenziellen Kosten eingeschränkter zukünftiger Angebotsmöglichkeiten berücksichtigen, wenn komplexe Teilverträge nicht erfüllt werden können.
Integrationsanforderungen: 3D-Stanzautomatisierungsmanipulatoren erfordern im Vergleich zu 2D-Varianten eine fortschrittlichere Programmierung zur Kollisionsvermeidung, ausgefeilte End-of-Arm-Tools (EOAT) und eine strengere Pressensynchronisierung.
Inhaltsverzeichnis
Ein 2D-Stanzmanipulator arbeitet mit einem streng planaren Bewegungsprofil. Die mechanische Architektur beschränkt die Bewegung auf zwei Hauptrichtungen. Es nutzt den horizontalen Transfer entlang der X-Achse, um Teile zwischen Stationen zu bewegen. Es nutzt horizontale Reichweite oder Neigung entlang der Y-Achse, um den Pressenbereich zu betreten und zu verlassen. Diesem System fehlen unabhängige vertikale Hebefunktionen. Es beruht ausschließlich auf dem Pressenhub und internen Matrizenhebern, um das Teil über den Matrizenschuh anzuheben.
Die mechanische Einfachheit eines 2D-Systems sorgt für enorme strukturelle Steifigkeit. Weniger bewegliche Achsen bedeuten weniger Gelenkpunkte, die sich unter Last biegen können. Diese Steifigkeit minimiert Vibrationen bei Hochgeschwindigkeitsübertragungen. Reduzierte Vibrationen ermöglichen aggressive Beschleunigungs- und Verzögerungsprofile. Sie erreichen einen maximalen Durchsatz, ohne die Positionswiederholgenauigkeit zu beeinträchtigen. Die Servomotoren können die Linearschienen mit maximaler Geschwindigkeit antreiben, da sie nicht mit dem freitragenden Gewicht eines vertikalen Masts zu kämpfen haben.
Diese Systeme zeichnen sich in bestimmten Fertigungsumgebungen aus. Zu den typischen Anwendungen gehören flache Umformvorgänge und die flache Zuführung von Rohlingen. Sie dominieren bei progressiven Werkzeugaufbauten, bei denen der vertikale Abstand minimal ist und die Teile relativ flach bleiben. Anlagen, die einfache Halterungen, Unterlegscheiben oder Flachplatten herstellen, profitieren enorm von dieser Architektur. Der 2D-Aufbau bietet unübertroffene Zuverlässigkeit für einfache Geometrien, die keine komplexe Manipulation in der Luft erfordern.
Ein 3D-Stanzmanipulator bringt räumliche Bewegung in die Pressenlinie. Die mechanische Architektur integriert eine spezielle Z-Achse für den vertikalen Hub. Dies funktioniert neben den Standard-X- und Y-Achsen. Viele Konfigurationen funktionieren als fortschrittliche 3-Achsen-Bewegungsplattformen, die an den Pressenständern montiert sind. Andere nutzen voll bewegliche Roboterarme mit sechs Freiheitsgraden, die am Boden montiert sind. Diese räumliche Freiheit verändert grundlegend die Art und Weise, wie sich Teile durch das Pressenfenster bewegen.
Der wichtigste betriebliche Vorteil ist die vertikale Extraktionsfähigkeit. Der Manipulator kann Teile direkt aus tiefen Werkzeugkavitäten heben. Es kann Materialien in der Luft kippen, drehen oder umdrehen. Dies geschieht ohne direkten Körperkontakt durch menschliche Bediener. Sie können komplexe Geometrien zwischen Pressvorgängen nahtlos neu ausrichten. Dadurch entfällt die Notwendigkeit von Zwischenbereitstellungstischen, Wendestationen oder manuellen Eingriffen zwischen Tandempressen.
Diese Systeme übernehmen die schwere Arbeit bei komplexen Herstellungsprozessen. Typische Anwendungen sind synchronisierte Tandempressenlinien und Tiefziehstanzen. Karosserieteile von Automobilen sind stark auf 3D-Manipulation angewiesen, um große Schrottrinnen und Führungsstifte zu reinigen. Jeder Produktionslauf, der zwischenzeitliche Ausrichtungsänderungen erfordert, erfordert diese Technologie. Die 3D-Architektur bietet die nötige Flexibilität, um komplexe Teilekonstruktionen auszuführen, die andernfalls ein planares Transfersystem zum Absturz bringen würden.
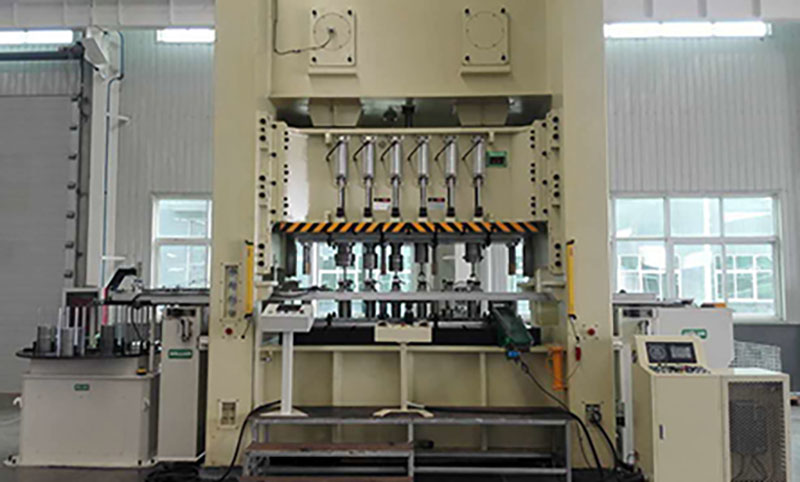
Die Teilegeometrie dient als primäres Filterkriterium für die Automatisierungsauswahl. Flache Teile können problemlos entlang einer horizontalen Ebene transportiert werden. Komplexe Teile stellen unmittelbare physische Hindernisse dar. Tiefgezogene Bauteile erfordern die Z-Achse eines 3D-Manipulators. Sie müssen das Teil physisch aus dem unteren Formhohlraum entnehmen. Der horizontale Transfer kann erst beginnen, wenn das Teil die Matrizengrenze und alle hervorstehenden Führungsstifte passiert.
Ein 2D-System erfordert spezielle Werkzeuge zur Handhabung komplexer Teile. Es ist in hohem Maße auf pneumatische oder Stickstoffgas-Heber im Gesenk angewiesen. Diese Heber schieben das Teil auf die Übergabehöhe. Die Entwicklung komplexer Matrizen mit integrierten Hebern erfordert einen erheblichen Kapital- und Wartungsaufwand. Sie müssen die Kosten für die Konstruktion dieser komplexen Werkzeuge für jedes neue Teil abschätzen. Oftmals erweist sich die Investition in einen 3D-Manipulator als effizienter als die Modifizierung jedes einzelnen Matrizenschuhs in Ihrem Bestand.
Der Matrizenabstand bestimmt auch den erforderlichen Bewegungspfad. Führungsstifte, Abfallrutschen und Nockeneinheiten erzeugen Kollisionsgefahren innerhalb des Pressenfensters. Ein 2D-Manipulator muss diese Hindernisse linear überwinden, was manchmal unmöglich ist. Ein 3D-System kann das Teil einfach über die Hindernisse heben. Dieser vertikale Abstand vereinfacht die Werkzeugkonstruktion erheblich. Es reduziert den technischen Aufwand für die Entwicklung neuer Werkzeuge und verhindert katastrophale Unfälle.
Die Zykluszeit bestimmt direkt die Rentabilität der Pressenlinie. Sie müssen die Beschleunigungsprofile beider Systeme vergleichen. 2D-Manipulatoren zeichnen sich durch überlegene Beschleunigungs- und Verzögerungsraten aus. Die vereinfachte Mechanik ermöglicht eine aggressive Abstimmung des Servomotors. Die Masse der bewegten Komponenten ist deutlich geringer. Dies führt zu blitzschnellen Punkt-zu-Punkt-Übertragungsgeschwindigkeiten, die mit mechanischen Hochgeschwindigkeitspressen mithalten können.
Die Implementierung von 3D-Bewegungen führt zu einer deutlichen Verzögerung der Zykluszeit. Die Bewegung in drei Dimensionen dauert grundsätzlich länger als auf einem linearen Weg. Der Z-Achsen-Verfahrweg fügt jedem Hub kritische Bruchteile einer Sekunde hinzu. Der Manipulator muss das Teil anheben, transportieren und dann absenken. Diese sequentielle Bewegung verlängert das gesamte Transferfenster und erfordert oft, dass die Presse mit einer niedrigeren kontinuierlichen Geschwindigkeit läuft.
Bei der Bewertung dieser Systeme müssen Sie die Auswirkung der Schläge pro Minute (SPM) sorgfältig berechnen. Befolgen Sie diese Schritte, um die Zykluszeitstrafe zu ermitteln:
Messen Sie die Grundzeit des Pressenhubs vom oberen Totpunkt bis zum unteren Totpunkt.
Berechnen Sie die Z-Achsen-Extraktionszeit, die zum Freimachen des unteren Matrizenschuhs erforderlich ist.
Addieren Sie die horizontale Transferzeit der X-Achse zwischen den Pressstationen.
Berücksichtigen Sie die Z-Achsen-Einfügezeit, die erforderlich ist, um das Teil in die nächste Folge zu platzieren.
Vergleichen Sie die gesamte automatische Transferzeit mit dem kontinuierlichen Presszyklus, um Ihren maximalen SPM zu ermitteln.
Die Positionierungsgenauigkeit beruht auf der Minimierung gestapelter mechanischer Toleranzen. Jede sich bewegende Achse führt einen potenziellen Varianzpunkt ein. 2D-Manipulatoren bieten von Natur aus eine höhere Wiederholgenauigkeit der Grundlinie. Sie besitzen weniger bewegliche Teile und weniger Gelenkpunkte. Die starren Linearführungen sorgen bei Hochgeschwindigkeitstransfers für eine strikte Ausrichtung. Dadurch wird sichergestellt, dass das Teil jedes Mal genau auf den Werkzeugpositionierern landet.
Ein 3D-System steht vor größeren technischen Herausforderungen, um die Präzision aufrechtzuerhalten. Der Betrieb bei Vollauszug verstärkt geringfügige Vibrationen. Der Z-Achsen-Mechanismus führt beim horizontalen Transfer zu einem Auslegereffekt. Dies erfordert schwerere Strukturkomponenten, um mehrachsigen Vibrationen entgegenzuwirken. Das Portal oder die Basis muss erhebliche dynamische Kräfte aufnehmen, um die End-of-Arm-Werkzeuge stabil zu halten.
Die Auflösung des Servomotors spielt eine entscheidende Rolle für die 3D-Genauigkeit. Fortschrittliche Absolutwertgeber müssen die Position über drei Raumdimensionen gleichzeitig verfolgen. Die Steuerung muss den Impuls des Werkzeugs ausgleichen, wenn es durch die Luft schwingt. Die Einhaltung enger Toleranzen erfordert eine kontinuierliche Kalibrierung. Sie müssen sicherstellen, dass das 3D-System über eine ausreichende Steifigkeit für Ihre spezifische Nutzlast verfügt, um Fehlladungen von Teilen zu verhindern.
Die physische Anordnung Ihrer Einrichtung bestimmt die Auswahl der Ausrüstung. Der Abstand zwischen den Pressen in einer Tandemlinie ist entscheidend. Dieser Abstand bestimmt die erforderliche Reichweite des Manipulators. Lange Übertragungsstrecken erfordern eine robuste mechanische Unterstützung. Ein 2D-System kann mithilfe von Hochleistungs-Linearschienen mittlere Distanzen überbrücken. Ein zu großer Abstand verstärkt jedoch die Vibration und Durchbiegung der Übertragungsstange.
Die Footprint-Anforderungen unterscheiden sich erheblich zwischen den beiden Architekturen. 3D-Manipulatoren erfordern häufig robustere Montagestrukturen. Sie müssen das komplexe Trägheitsmoment bewältigen, das durch mehrachsige Bewegungen erzeugt wird. Am Boden montierte Gelenkroboter erfordern eine umfangreiche Betonverankerung und einen Sicherheitszaun. 3D-Systeme in Portalbauweise erfordern schwere Stahlaufbauten, die direkt mit der Pressenkrone verschraubt sind.
Sie müssen den verfügbaren Platz zwischen den Pressenständern bewerten. 2D-Systeme zeichnen sich im Allgemeinen durch ein niedrigeres Profil aus. Sie passen problemlos in enge Pressefenster und unter niedrige Decken. 3D-Systeme erfordern mehr vertikalen Freiraum über der Matrize. Der Z-Achsen-Mast oder Roboterarm benötigt Bewegungsspielraum, ohne den Pressenstößel zu berühren. Stellen Sie vor der Installation sicher, dass Ihre Pressenabmessungen den erforderlichen Raumbedarf decken.
Das Werkzeuggewicht wirkt sich direkt auf die Leistung und Geschwindigkeit des Manipulators aus. Die Nutzlast umfasst sowohl den gestempelten Teil als auch den EOAT. 2D-Manipulatoren können oft schwerere Nutzlasten bei höheren Geschwindigkeiten bewältigen. Ihre einfachere Strukturdynamik verteilt das Gewicht effizienter. Die Linearführungen stützen die Last direkt gegen die Schwerkraft. Dadurch können sich die Servomotoren vollständig auf die horizontale Beschleunigung konzentrieren, anstatt den vertikalen Abfall zu bekämpfen.
Die 3D-Manipulation erfordert hochkomplexe End-of-Arm-Werkzeuge. Häufig werden Vakuumgreifer mit Nachgiebigkeitsmechanismen benötigt. Diese Mechanismen gleichen leichte Fehlausrichtungen beim vertikalen Ausziehen aus. Der EOAT muss das Teil während der mehrachsigen Drehung sichern. Dadurch wird das Gewicht am Ende des Manipulatorarms erheblich erhöht, da schwere Aluminium-Strangpressteile und mehrere pneumatische Ventilbänke zum Einsatz kommen.
Der Z-Achsen-Motor muss diese kombinierte Nutzlast gegen die Schwerkraft heben. Dadurch wird die maximale Beschleunigungsrate des 3D-Systems begrenzt. Hohe Nutzlasten führen bei maximaler Reichweite zu einer strukturellen Durchbiegung. Sie müssen die dynamische Nutzlastkapazität sorgfältig berechnen. Stellen Sie sicher, dass das gewählte System Ihre schwerste Teile- und Werkzeugkombination bewältigen kann, ohne dass die Genauigkeit darunter leidet oder Servoüberlastungsfehler ausgelöst werden.
Automatisierte Transfersysteme verändern die Sicherheit am Arbeitsplatz grundlegend. Beide Architekturen entfernen Bediener aus der primären Gefahrenzone. Während des Prägezyklus gelangen keine menschlichen Hände mehr in die Presse. Dadurch wird das Risiko einer Amputation oder einer Quetschverletzung effektiv ausgeschlossen. Die Automatisierung gewährleistet die Einhaltung strenger Arbeitsschutzvorschriften und OSHA-Standards.
3D-Manipulatoren bieten spezifische ergonomische Vorteile für komplexe Produktionen. Sie machen eine manuelle Neuausrichtung während des Prozesses überflüssig. Bediener müssen schwere Rohlinge nicht mehr zwischen den Pressen umdrehen. Der manuelle Umgang mit scharfkantigen Materialien führt zu schweren Schnittwunden und Belastungen. Das 3D-System verwaltet alle räumlichen Manipulationen autonom und hält die Arbeiter von scharfen Blechen fern.
Dadurch werden ergonomische Belastungen und Verletzungen am Arbeitsplatz drastisch reduziert. Verletzungen durch wiederholte Bewegungen sinken, wenn die Automatisierung das schwere Heben übernimmt. In der Einrichtung gibt es weniger Arbeitnehmerentschädigungsansprüche. Sicherheitsprotokolle verlagern sich von physischen Schutzvorrichtungen hin zu elektronischen Verriegelungen und Lichtvorhängen. Bediener wechseln zu sichereren Rollen und verwalten die Automatisierungsschnittstelle von einem Steuerpult aus.
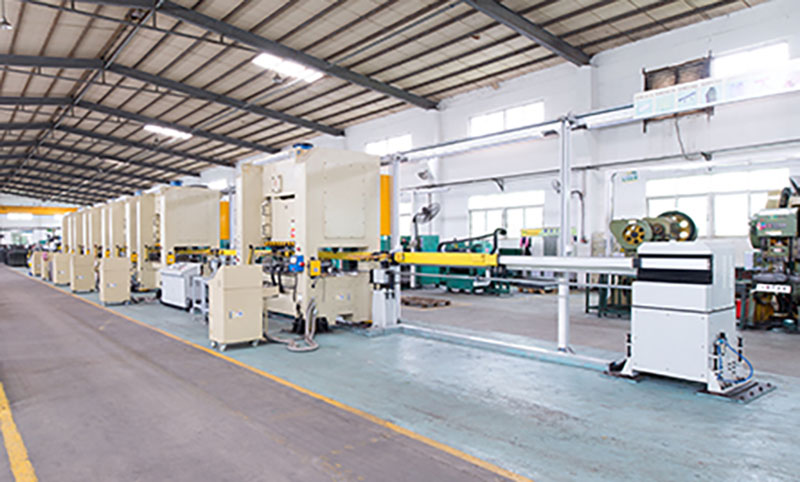
Die grundlegenden Hardwareanforderungen bestimmen den anfänglichen Kapitalaufwand. Ein 2D-System erfordert weniger Servomotoren und einfachere Antriebsmechanismen. Die Strukturbauteile sind weniger aufwändig in der Herstellung und Montage. Dies macht die 2D-Architektur für einfache Aufgaben grundsätzlich budgetfreundlicher. Anlagen können mehrere Pressen mit einer geringeren Anfangsinvestition automatisieren und so eine schnellere Amortisationszeit bei Produktionslinien für flache Teile erreichen.
Ein 3D-System erfordert einen deutlich höheren Investitionsaufwand. Die Hinzufügung der Z-Achse erfordert zusätzliche Motoren, Präzisionsgetriebe und Hochleistungs-Kugelumlaufspindeln. Sie müssen die versteckten Kosten der Softwarelizenzierung berücksichtigen. Zur Steuerung von 3-Achsen-Bewegungsplattformen und zur Berechnung komplexer Kinematiken sind fortschrittliche Steuerungen erforderlich. Diese proprietären Steuerungssysteme verursachen erhebliche Vorlaufkosten für das Projekt.
Sie müssen auch die Kosten für eine spezialisierte EOAT berücksichtigen. 3D-Greifer erfordern komplexe pneumatische Leitungen, Vakuumventuris und Sensorintegration. Die Montagestrukturen für 3D-Systeme erfordern eine schwerere Stahlfertigung. Bewerten Sie gründlich Ihre Kapitalverfügbarkeit, bevor Sie sich auf einen räumlichen Manipulator festlegen. Stellen Sie sicher, dass das Produktionsvolumen und die Teilekomplexität die höhere Anfangsinvestition rechtfertigen.
Automatisierte Manipulatoren generieren einen Return on Investment durch erhöhte Produktionsgeschwindigkeit. Eine Maschine arbeitet kontinuierlich ohne Ermüdung, Pausen oder Schichtwechsel. Die konstante Zykluszeit führt zu vorhersehbaren und höheren Ausstoßraten. Dieser erhöhte Durchsatz gleicht die anfänglichen Kapitalkosten direkt aus. Sie produzieren mehr Teile pro Schicht mit weniger Fehlern und weniger Ausschuss.
Automatisierung ermöglicht eine strategische Arbeitsumverteilung. Sie benötigen keine Bediener mehr, die manuelle Transferaufgaben durchführen oder schwere Rohlinge laden. Diese Arbeitnehmer wechseln in höherwertige Aufsichtsfunktionen. Sie verwalten die Qualitätskontrolle, führen Sichtprüfungen durch und kümmern sich um die Systemoptimierung. Dies maximiert den Wert Ihrer menschlichen Arbeitskräfte und verbessert die allgemeine Betriebsmoral.
Die Reduzierung des Ausschussmaterials verbessert auch die finanzielle Rendite. Automatisierte Transfers verhindern das Herunterfallen von Teilen und Schäden durch Fehlausrichtung. Die präzise Handhabung sorgt für höhere Ertragsraten beim ersten Durchgang. Sie maximieren die Rohstoffausnutzung und senken die Abfallentsorgungskosten. Die Gesamteffizienz der Pressenlinie verbessert sich erheblich, wenn menschliche Fehler aus dem Transferprozess entfernt werden.
Die Inbetriebnahme eines 2D-Systems erfordert weniger Engineering-Stunden. Die Programmierung basiert auf einfacher Punkt-zu-Punkt-Logik. Der Controller verwaltet nur zwei Bewegungsachsen. Die Integration des Manipulators in die Pressen-SPS ist unkompliziert. Die Handshake-Signale bestehen aus einfachen Öffnen/Schließen-Befehlen, der Überprüfung des oberen Totpunkts und Freigabebefehlen.
Ein 3D-System erfordert einen umfangreichen Programmier- und Integrationsaufwand. Ingenieure müssen komplexe Pfadplanungsalgorithmen entwickeln. Sie müssen strenge Kollisionszonen innerhalb des Werkzeugraums definieren, um zu verhindern, dass das Werkzeug gegen die Führungsstifte prallt. Das System erfordert eine kontinuierliche Presse-Folge-Synchronisation. Der Manipulator muss seine Geschwindigkeit dynamisch an die Position des Pressenstößels anpassen, um die Zykluszeiten zu optimieren.
Die Controller-Kompatibilität wird zu einer großen Hürde bei der Integration. Sie müssen die Einfachheit der Integration proprietärer Software-Ökosysteme bewerten. Plattformen mit offener Architektur kommunizieren besser mit vorhandenen Legacy-SPS. Proprietäre Systeme erfordern oft teure Gateway-Module und spezialisierte Programmierer. Berücksichtigen Sie diese Integrationsstunden in Ihrem Projektzeitplan und Ihrer Ressourcenplanung, um Verzögerungen beim Start zu vermeiden.
Mechanische Verschleißprofile unterscheiden sich je nach Systemkomplexität. 3D-Systeme verfügen über mehr bewegliche Teile und Gelenke. Sie nutzen mehr Servomotoren, Getriebe und Lager. Die komplexen Kabelführungssysteme biegen sich bei räumlicher Bewegung kontinuierlich nach. Diese Faktoren erhöhen naturgemäß die Anzahl potenzieller Fehlerquellen und erfordern einen robusteren Ersatzteilbestand.
Ein 2D-System bietet ein einfacheres Wartungsprofil. Die Linearführungen erfordern eine Grundschmierung und eine regelmäßige Inspektion. Die Antriebsriemen oder Zahnstangensysteme sind zum Spannen leicht zugänglich. Die Fehlerbehebung bei einem Zwei-Achsen-System nimmt deutlich weniger Zeit in Anspruch. Dies führt zu einer höheren Gesamtanlageneffektivität (OEE) und weniger ungeplanten Ausfallzeiten.
Sie müssen für beide Architekturen strenge vorbeugende Wartungspläne implementieren. 3D-Systeme erfordern spezialisierte Techniker für die Kalibrierung und Reparatur. Der Ersatzteilbestand muss spezielle Absolutwertgeber und Mehrachsen-Servoantriebe umfassen. Planen Sie bei der Bereitstellung der 3D-Automatisierung etwas höhere laufende Wartungsressourcen ein, um den Betrieb des Systems mit Spitzenleistung aufrechtzuerhalten.
Technischer Vergleich von 2D- und 3D-Stanzmanipulatoren | ||
Technischer Parameter | 2D -Manipulator | 3D -Manipulator |
|---|---|---|
Kinematische Bewegungsachsen | X, Y (planar) | X, Y, Z (räumlich) |
Auswirkungen auf die Zykluszeit | Extrem schnell (hohe SPM) | Mäßig (Z-Achsen-Strafe) |
Eignung der Teilegeometrie | Flache, flache Formen | Tiefgezogene, komplexe Formen |
Anforderungen an die Werkzeugtechnik | Erfordert In-Die-Heber | Standardmatrizen akzeptabel |
Komplexität der Programmierung | Einfache Punkt-zu-Punkt-Logik | Komplexe Pfadplanung und Kollisionszonen |
Nutzlastkapazität | Hoch (Direkte Lastunterstützung) | Mäßig (Auslegereinschränkungen) |
Wartungsaufwand | Geringe Komplexität | Hohe Komplexität |
Viele Einrichtungen tappen in die Falle, die Ausstattung zu spezifizieren. Sie kaufen einen 3D-Manipulator ausschließlich aus vermeintlichen Zukunftssicherheitsgründen. Allerdings fahren sie auf absehbare Zeit nur flache Teile. Dies führt zu verschwendeten Kapitalausgaben. Die Anlage hat durch die ungenutzte Z-Achse keinen betrieblichen Vorteil, dennoch wurde für diese Fähigkeit ein Aufpreis gezahlt.
Diese Überspezifikation führt auch zu unnötigem Wartungsaufwand. Sie warten komplexe Servomotoren und Software, die keinen täglichen Mehrwert bieten. Das schwerere 3D-System kann Ihre Produktion flacher Teile tatsächlich verlangsamen. Durch die Zykluszeiteinbußen verringert sich Ihre Gesamtproduktionskapazität, was bedeutet, dass Sie mehr Geld für die Produktion weniger Teile pro Stunde bezahlt haben.
Minimieren Sie dieses Risiko durch eine strenge Teilmischungsanalyse. Führen Sie eine gründliche historische Überprüfung Ihrer Produktionsläufe durch. Prognostizieren Sie zukünftige Verträge auf der Grundlage realistischer Marktdaten. Investieren Sie nur dann in die 3D-Automatisierung, wenn komplexe Geometrien einen erheblichen Teil Ihres Volumens ausmachen. Richten Sie die Technologie direkt an Ihren tatsächlichen Produktionsanforderungen aus und nicht an hypothetischen Zukunftsszenarien.
Eine unzureichend spezifizierte Automatisierung führt zu unmittelbaren Produktionsengpässen. Eine Anlage setzt einen 2D-Manipulator ein, um Kapital zu sparen. Sie stellen bald fest, dass die Führungsstifte einer neuen Matrize nicht entfernt werden können. Der Manipulator kann die Schrottrutschen nicht umgehen. Dies führt zu katastrophalen Kollisionen, schweren Werkzeugschäden und wochenlangen ungeplanten Ausfallzeiten.
Das 2D-System wird zu einer dauerhaften Einschränkung der Pressenlinie. Der Betrieb muss lukrative Aufträge für Tiefziehteile ablehnen. Sie müssen übermäßig viel Kapital in die Entwicklung komplexer Matrizen mit internen Stickstoffhebern investieren, um die mangelnde vertikale Reichweite des Manipulators auszugleichen. Aufgrund dieser betrieblichen Einschränkungen verflüchtigen sich die anfänglichen Einsparungen schnell.
Minimieren Sie dieses Risiko während der Lieferantenbewertungsphase. Fordern Sie vor der Beschaffung umfassende 3D-Kinematiksimulationen an. Fordern Sie den Anbieter auf, detaillierte Reichweitenstudien anhand Ihrer tatsächlichen CAD-Dateien durchzuführen. Stellen Sie sicher, dass das vorgeschlagene 2D-System sicher durch Ihre komplexesten Werkzeugaufbauten navigieren kann, ohne dass umfangreiche Werkzeugmodifikationen erforderlich sind.
Die Integration moderner Automatisierung in ältere mechanische Pressen stellt besondere Herausforderungen dar. Bei herkömmlichen Pressen mangelt es oft an präzisen Stoppfunktionen. Ihre Kupplungs- und Bremssysteme verschlechtern sich im Laufe der Jahrzehnte. Ihnen fehlen moderne SPS-Schnittstellen für eine reibungslose Kommunikation. Dies macht die Synchronisierung mit einem Hochgeschwindigkeitsmanipulator äußerst schwierig und gefährlich.
Ein moderner Manipulator für die 3D-Stanzautomatisierung benötigt präzise Daten zur Stößelposition. Es muss jederzeit genau wissen, wo sich der Pressenhub befindet. Ältere Druckmaschinen können diese kontinuierliche Rückmeldung nicht liefern. Dies führt zu erheblichen Kollisionsrisiken, wenn die Presse über den oberen Totpunkt hinaus driftet, während sich der Manipulator im Werkzeugraum befindet.
Minimieren Sie dieses Risiko, indem Sie zunächst die Modernisierung der Druckmaschinensteuerung prüfen. Möglicherweise müssen Sie moderne Nockenendschalter oder absolute Resolver installieren. Die Aufrüstung der Kupplungs-/Bremssteuerung mit zwei Sicherheitsventilen sorgt für reproduzierbare Bremswege. Die Modernisierung der Pressen-SPS ist oft eine Voraussetzung für eine erfolgreiche Manipulatorinstallation. Verbinden Sie fortschrittliche Robotik nicht mit veralteten Pressensteuerungen.
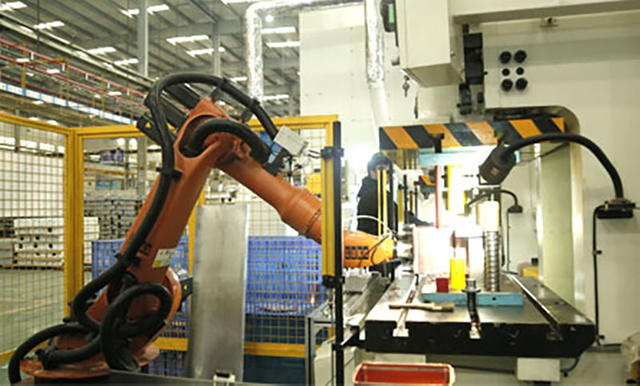
Die Wahl eines 2D-Systems erfordert bestimmte Betriebsbedingungen. Sie müssen Ihre aktuellen und zukünftigen Produktionsanforderungen sorgfältig bewerten. Diese Architektur zeichnet sich durch hohe Geschwindigkeit und geringe Komplexität aus. Erwägen Sie einen 2D-Manipulator, wenn Ihre Einrichtung die folgenden Kriterien erfüllt.
Ihre Produktion besteht ausschließlich aus flachen Zuschnitten oder flach umgeformten Teilen.
Ihre vorhandenen Werkzeuge sind bereits mit zuverlässigen pneumatischen oder hydraulischen Hebern ausgestattet.
Die maximalen Schläge pro Minute (SPM) sind der Hauptfaktor für die Rentabilität.
Die Investitionsbudgets sind für das laufende Geschäftsjahr streng begrenzt.
Ihrem Wartungsteam fehlt die Erfahrung mit komplexen mehrachsigen Servosystemen.
Das Pressenfenster bietet einen begrenzten vertikalen Freiraum für die Automatisierung über Kopf.
Die Teileausrichtung bleibt während des gesamten Folgestanzprozesses identisch.
Ein 3D-System bietet die Flexibilität, die für moderne Fertigungsherausforderungen erforderlich ist. Es verarbeitet komplexe Geometrien, die lineare Systeme nicht verarbeiten können. Sie müssen die höhere Investition durch eine erhöhte Leistungsfähigkeit rechtfertigen. Erwägen Sie einen 3D-Manipulator, wenn Ihre Anlage diesen Produktionsrealitäten ausgesetzt ist.
Sie fertigen tiefgezogene Bauteile, die einen großen vertikalen Ausziehspielraum erfordern.
Teile müssen zwischen Tandempressvorgängen in der Luft gedreht oder gewendet werden.
Sie möchten zukünftige Werkzeugkonstruktionen vereinfachen, indem Sie interne mechanische Heber eliminieren.
Ihre Einrichtung verarbeitet manuell schwere, unhandliche Platten, die ergonomische Verletzungen verursachen.
Sie bieten auf komplexe Automobil- oder Luft- und Raumfahrtverträge, die eine räumliche Manipulation erfordern.
Das Layout der Pressenlinie erfordert das Navigieren über große Abfallrutschen oder Tischplattenverlängerungen.
Sie benötigen erweiterte Funktionen zur Kollisionsvermeidung für hochkomplexe Werkzeugaufbauten.
Die Auswahl der optimalen Automatisierungsarchitektur bestimmt Ihre Produktionseffizienz. Sie müssen die kinematischen Fähigkeiten mit Ihren spezifischen Teilegeometrien in Einklang bringen. Eine gründliche technische Bewertung verhindert kostspielige Implementierungsfehler. Nutzen Sie dieses Wissen, um Ihre Strategie zur Modernisierung Ihrer Pressenlinie voranzutreiben. Befolgen Sie diese umsetzbaren Schritte, um mit Ihrem Automatisierungs-Upgrade zu beginnen.
Mit seiner Erfahrung im Bereich Pressenmaschinen und Stanzautomatisierungslösungen unterstützt Kinglan Hersteller bei der Verbesserung der Produktionseffizienz, der Automatisierungsfähigkeit und der Leistung der Pressenlinie. Seine branchenorientierten Lösungen bieten eine praktische Grundlage für Hersteller, die neue Stanzlinien planen oder bestehende Produktionssysteme modernisieren.
Überprüfen Sie Ihren aktuellen und prognostizierten Teilemix, um den genauen vertikalen Hubbedarf zu ermitteln.
Fordern Sie kinematische 3D-Reichweitenstudien von Anbietern an, die Ihre komplexesten CAD-Dateien verwenden.
Bewerten Sie Ihre alten Druckmaschinensteuerungen, um notwendige SPS- oder Resolver-Upgrades zu ermitteln.
Berechnen Sie den Einfluss der Z-Achsen-Bewegung auf die Zykluszeit auf Ihre erforderlichen Ausgaberaten.
Bewerten Sie die Fähigkeit Ihres Wartungsteams, die Mehrachsen-Servotechnologie zu unterstützen.
A: Ein 2D-Manipulator kann Teile nicht vertikal anheben. Tiefziehteile werden nur bearbeitet, wenn die Matrize über mechanische oder pneumatische Heber verfügt. Diese Heber müssen das Teil vollständig aus der Kavität auf die Transferhöhe schieben, bevor die horizontale Bewegung beginnt. Dies erfordert einen speziellen Werkzeugbau.
A: Das Bewegen in drei Dimensionen dauert grundsätzlich länger als das Bewegen in zwei Dimensionen. Durch die vertikale Bewegung der Z-Achse verlängert sich die Transferzeit um Bruchteile einer Sekunde. Durch eine optimierte Bahnplanung und kontinuierliche Pressensynchronisation kann dieser Zykluszeitnachteil jedoch deutlich minimiert werden.
A: 3D-Systeme erfordern eine strenge vorbeugende Wartung. Techniker müssen mehrachsige Servomotoren, Präzisionsgetriebe und komplexe Kabelführungsschienen prüfen. Zur Aufrechterhaltung der räumlichen Genauigkeit ist eine regelmäßige Kalibrierung erforderlich. Sie müssen sicherstellen, dass Ihr Wartungspersonal in modernen Motion Controllern geschult ist.
A: Ältere Druckmaschinen erfordern ein Kontrollsystem-Audit. Die Presse muss über zuverlässige Stoppfähigkeiten und moderne Kupplungs-/Bremssteuerungen verfügen. Es benötigt eine moderne SPS-Schnittstelle und Rotationsresolver, um genaue Stößelpositionsdaten an die Steuerung des Manipulators zu übermitteln.
A: Ja, 2D-Manipulatoren sind im Allgemeinen steifer. Sie haben weniger bewegliche Achsen und Gelenke. Diese mechanische Einfachheit minimiert Vibrationen bei Hochgeschwindigkeitsübertragungen. Die starren Linearführungen sorgen für eine strikte Ausrichtung und bieten eine höhere Wiederholgenauigkeit der Grundposition.
A: Ja, viele 3D-Manipulatoren verfügen über Rotationsfunktionen am Ende des Arms. Sie können ein Teil anheben, es in der Luft drehen oder wenden und es in einer völlig anderen Ausrichtung in die nächste Presse legen. Dadurch entfällt die Notwendigkeit manueller Staging-Tabellen.


